

Привет! Как поставщика энкодеров серводвигателей, меня часто спрашивают о разнице между однооборотными и многооборотными энкодерами серводвигателей. Итак, я подумал, что было бы неплохо рассказать об этом всем вам в этом сообщении в блоге.
Начнем с основ. Энкодер в серводвигателе похож на маленького детектива. Он отслеживает положение, скорость и направление двигателя. Эта информация очень важна, поскольку помогает системе управления двигателем работать точно и эффективно.
Однооборотные энкодеры серводвигателей
Однооборотный энкодер, как следует из названия, может измерять положение вала двигателя только за один полный оборот, что составляет 360 градусов. Это как часы, которые сбрасываются каждый раз, когда рука делает полный круг вокруг лица.
Одним из основных преимуществ однооборотных энкодеров является их простота. Их относительно легко понять и использовать. Они также обычно более доступны по цене по сравнению с многооборотными энкодерами. Если ваше приложение требует знания положения только в пределах одного оборота, как в некоторых простых роботизированных манипуляторах, которым не нужно делать несколько полных оборотов, отличным выбором будет однооборотный энкодер.
Например, предположим, что вы создаете небольшой 3D-принтер. Мотору экструдера может потребоваться вращаться только в ограниченном диапазоне для каждого слоя печати. АОднооборотный абсолютный энкодерздесь подойдет идеально, поскольку он может точно измерить положение вала двигателя во время одного оборота.
Однако однооборотные энкодеры имеют свои ограничения. Если вашему двигателю необходимо совершить более одного полного оборота и вам нужно знать точное положение после нескольких оборотов, однооборотный энкодер не поможет. Он будет просто сбрасываться после каждого поворота на 360 градусов, и вы потеряете общее положение.
Многооборотные энкодеры серводвигателей
С другой стороны, многооборотные энкодеры могут измерять положение вала двигателя за несколько полных оборотов. Они подобны сверхсовременным часам, которые могут отслеживать, сколько раз стрелка прошла вокруг лица, а также точное положение в рамках текущего вращения.
Многооборотные энкодеры необходимы для применений, где двигатель должен совершать несколько оборотов. Подумайте о больших промышленных роботах, которые могут выполнять сложные задачи, например, красить машину или собирать тяжелую технику. Этим роботам часто требуется точное позиционирование за несколько поворотов их суставов. ААбсолютный многооборотный энкодерможет предоставить точную информацию о местоположении, необходимую для таких типов приложений.
Еще одним преимуществом многооборотных энкодеров является то, что они обеспечивают непрерывное отслеживание положения. Даже если питание отключится, а затем снова включится, они все равно смогут запомнить точное положение вала двигателя. Это известно как измерение «абсолютного положения», которое действительно важно в приложениях, где вы не можете позволить себе потерять данные о местоположении, например, в медицинском оборудовании или аэрокосмических системах.
Но, конечно, есть компромисс. Многооборотные энкодеры обычно сложнее и дороже, чем однооборотные. Они также имеют тенденцию быть больше по размеру, что может стать проблемой, если вы работаете над проектом с ограниченным пространством.
Другие типы энкодеров в серводвигателях
Прежде чем закончить, давайте кратко коснемся некоторых других типов энкодеров, которые обычно используются в серводвигателях.
АнИнкрементальный энкодереще один популярный вариант. Он работает путем генерации серии импульсов при вращении вала двигателя. Количество импульсов говорит вам, насколько сильно вращался вал, но не дает вам абсолютного положения. Инкрементальные энкодеры часто используются в приложениях, где начальное положение может быть сброшено или где изменения относительного положения более важны, чем абсолютное положение.
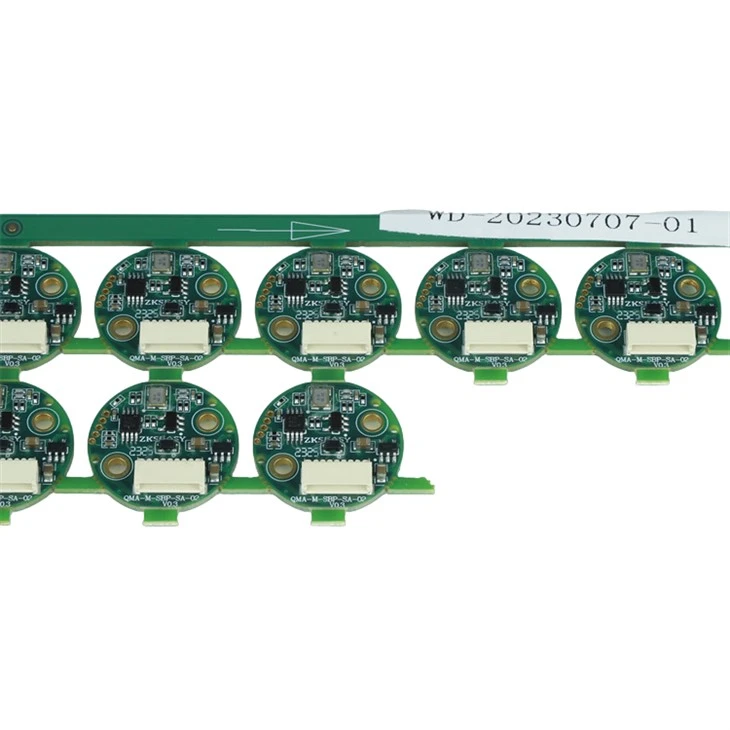
Также естьМиниатюрный оптический энкодер. Как следует из названия, он небольшой по размеру и использует оптическую технологию для измерения положения двигателя. Эти кодеры отлично подходят для приложений, где пространство является основным ограничением, например, в бытовой электронике или небольших дронах.
Выбор подходящего кодировщика для вашего приложения
Итак, как вы решаете, использовать ли однооборотный или многооборотный энкодер? Ну, все сводится к вашим конкретным требованиям приложения.
Если вашему двигателю нужно вращаться только за один полный оборот, а у вас ограниченный бюджет или вам нужно простое решение, вероятно, вам подойдет однооборотный энкодер. Но если вашему двигателю необходимо совершать несколько оборотов и вам требуется точное и непрерывное отслеживание положения, то лучшим вариантом будет многооборотный энкодер.
Также важно учитывать другие факторы, такие как размер кодера, его точность и долговечность. Если вы все еще не уверены, какой кодер вам подойдет, не стесняйтесь обращаться к нам. У нас есть команда экспертов, которые помогут вам сделать лучший выбор, исходя из ваших потребностей.

Заключение
В заключение отметим, что однооборотные и многооборотные энкодеры серводвигателей имеют свои сильные и слабые стороны. Главное — понять требования вашего приложения и выбрать кодировщик, который лучше всего соответствует этим потребностям. Нужен ли вам простой однооборотный энкодер для базового проекта или высококлассный многооборотный энкодер для сложного промышленного применения, мы предоставим вам все необходимое.
Если вы заинтересованы в покупке энкодеров серводвигателей или у вас есть вопросы о нашей продукции, свяжитесь с нами. Мы всегда рады пообщаться и обсудить, как мы можем помочь вам с вашими потребностями в кодировании.
Ссылки
- Основы энкодера серводвигателей, отраслевые публикации
- Технологии и приложения кодировщиков, Технические журналы